




ドローン自作のFC基板設計で確認したいポイント|IMU・電源・振動対策
フライトコントローラー基板を自作するときは、回路図だけでなく、搭載するセンサー、ファームウェア、機体への固定方法まで合わせて考える必要があります。FCはセンサー情報を扱い、制御指令を出す側です。モーター電流を切り替えるESCの電力段とは役割が異なるため、まず機能の境界を整理しましょう。
設計前に機体構成と機能ブロックを決める
最初に、どの機能をFC基板に載せ、どれを外部モジュールに任せるかを決めます。必要なセンサーやインターフェースは、機体の用途と採用するファームウェアによって異なります。特定の機体やPX4の構成例を、すべてのドローンに共通する必須条件として扱わないことが重要です。
| 機能ブロック | 設計前に確認すること |
|---|---|
| 処理部・ファームウェア | 採用するプロセッサが対象ファームウェアに対応するか、必要なターゲット設定・ドライバー・書き込み方法があるか。 |
| IMU・気圧計・磁気センサー | 基板内蔵か外付けか、対象ファームウェアで利用できるか、部品資料にある電源・通信・軸定義と一致するか。 |
| GNSS・通信・周辺機器 | 機体の機能に必要か、接続方式、ポート数、信号レベル、コネクターとピン配置が合うか。 |
| 電源・デバッグ | 入力から各電源レールまでの構成、起動・書き込み・ログ取得に使う端子をどう確保するか。 |
ブロック図とピン表を先に作ると、必要なポートやコネクターの不足、信号の接続先の取り違えを回路図作成前に見つけやすくなります。ファームウェアに対応するドライバーがない部品を選ぶ場合は、ハードウェアだけでなくソフトウェア側の実装・検証も必要になる点を見落とさないようにします。
IMUの向き・配置と機体への取り付けを合わせる
IMUの向きは、センサー部品が持つ軸、基板上の向き、機体の前後左右、ファームウェアの姿勢設定が整合している必要があります。部品データシートで軸の向きを確認し、基板上の配置とシルクの方向表示を設計図面に記録します。
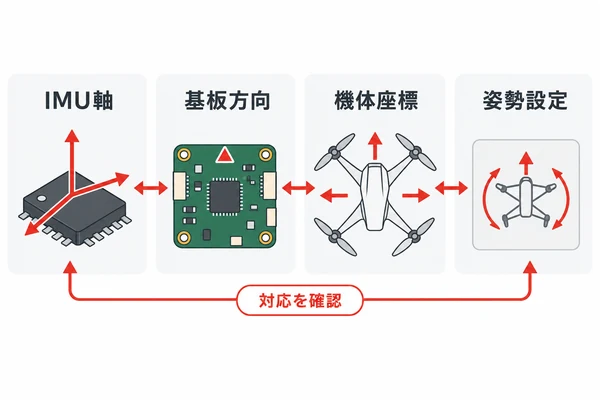
PX4の取り付けガイドでは、フライトコントローラーを機体の重心に近づけ、上面を上にして方向マークを機体前方に合わせる方法が標準例として示されています。物理的な制約で異なる向きに取り付ける場合は、実際の取付方向をファームウェア側に設定する必要があります。この説明はPX4のガイドに基づくもので、使用するファームウェアやFCの取扱説明も確認してください。
振動対策も、柔らかい素材で固定すれば常に改善するわけではありません。センサー搭載基板の取付方法はFCメーカーの指示を優先し、機体に取り付けた後はログなどでセンサーの挙動を確認します。磁気センサーやGNSS・コンパスを使う場合は、モーターやESCの電源配線など、磁気・電磁干渉源との距離や配置も確認します。
電源・信号・ノイズの設計条件を確認する
電源入力、レギュレーター、MCU、センサーごとに、許容電圧、消費電流、起動条件をそれぞれの部品資料で確認します。必要な電源レールや保護回路は使用部品と機体側の電源構成で変わるため、特定の電圧や回路方式をドローン共通の推奨値として決めることはできません。
デカップリング部品の種類・配置や信号配線は、対象ICのデータシートとレイアウトガイドに沿って設計します。センサーやクロックなど影響を受けやすい信号は、電源スイッチング部や高電流経路との関係を回路全体で確認してください。ESCや電源分配基板の大電流配線幅・発熱計算は本記事の範囲外ですが、FC側との信号接続や電源の共有条件は統合構成に応じて確認が必要です。
試作後は段階を分けて動作を検証する
試作基板は、いきなり機体を飛ばすのではなく、設計資料と実物の照合、ベンチでの起動、センサー確認、機体搭載後の評価へと段階を分けて確認します。電流制限や電源条件などの試験設定は、使用する電源装置と部品の仕様に基づいて決めてください。
設計情報を照合する:回路図、基板リビジョン、部品表、コネクターのピン配置、ファームウェアのターゲットが同じ設計版を前提としているか確認します。
通電前に確認する:短絡、電源極性、部品の向き、はんだ付け、コネクターの向きを点検します。
ベンチで起動する:安全な試験環境で、電源レール、起動、書き込み、デバッグ通信を確認します。プロペラを取り外し、推進系を接続する場合は、モーターが不意に作動しないことを確認してから試験してください。
センサーを確認する:ファームウェアから各センサーが認識されるか、静止時の値・軸方向・校正結果に異常がないかを、使用するファームウェアの手順に沿って確認します。
機体に取り付けて評価する:固定状態、配線、センサーのログを確認し、振動やコンパスの干渉が疑われる場合は、機体・取付・配線・センサー設定を切り分けます。飛行評価は機体とファームウェアの安全手順に従って段階的に実施します。
机上で起動し、センサーが認識されたことは、飛行時の性能や安全性を証明するものではありません。検証条件と結果を基板リビジョンに紐づけて記録すると、改版時に差分を追いやすくなります。
設計者向け最終チェック
機体の用途とファームウェアの対応を確認した
搭載・外付けのセンサーと必要なインターフェースを整理した
センサー軸、基板の方向表示、機体座標、ファームウェア設定を照合した
電源条件と信号条件を部品資料に基づいて確認した
基板リビジョン、部品表、ピン配置、検証ログを対応づけた
ESCの電力段とFCの制御・信号部の設計範囲を区別した
ドローン全体で使われる基板の役割や、FC・ESC・電源系の構成の違いを先に整理したい場合は、 「ドローン自作で使う基板の用途と一般基板との違い」も参考になります。製造へ進む際は、設計内容に加えて製造データや実装範囲を確定し、発注前仕様を別途確認してください。
基板設計が固まり、製造や実装の条件を検討する段階では、PCBgogoのホームページで基板製造・基板実装に関する情報を確認できます。
PCBgogo - 基板製造の見積もりをご検討の方へ設計仕様がまとまったら、製造条件と必要なデータを整理したうえで見積もりをご確認ください。基板製造の見積もりを確認する


