





小型基板向け基板対基板コネクタの選定と実装確認プロセス
2枚の基板を積層・並列に配置する小型機器では、基板対基板コネクタの選定が電気接続だけでなく、基板間の高さ、筐体内の配置、組み立て手順にも影響します。コネクタの型式が決まっていても、フットプリントの向きや固定方法、嵌合時の位置関係が合わなければ、試作段階で干渉や接続不良が見つかることがあります。
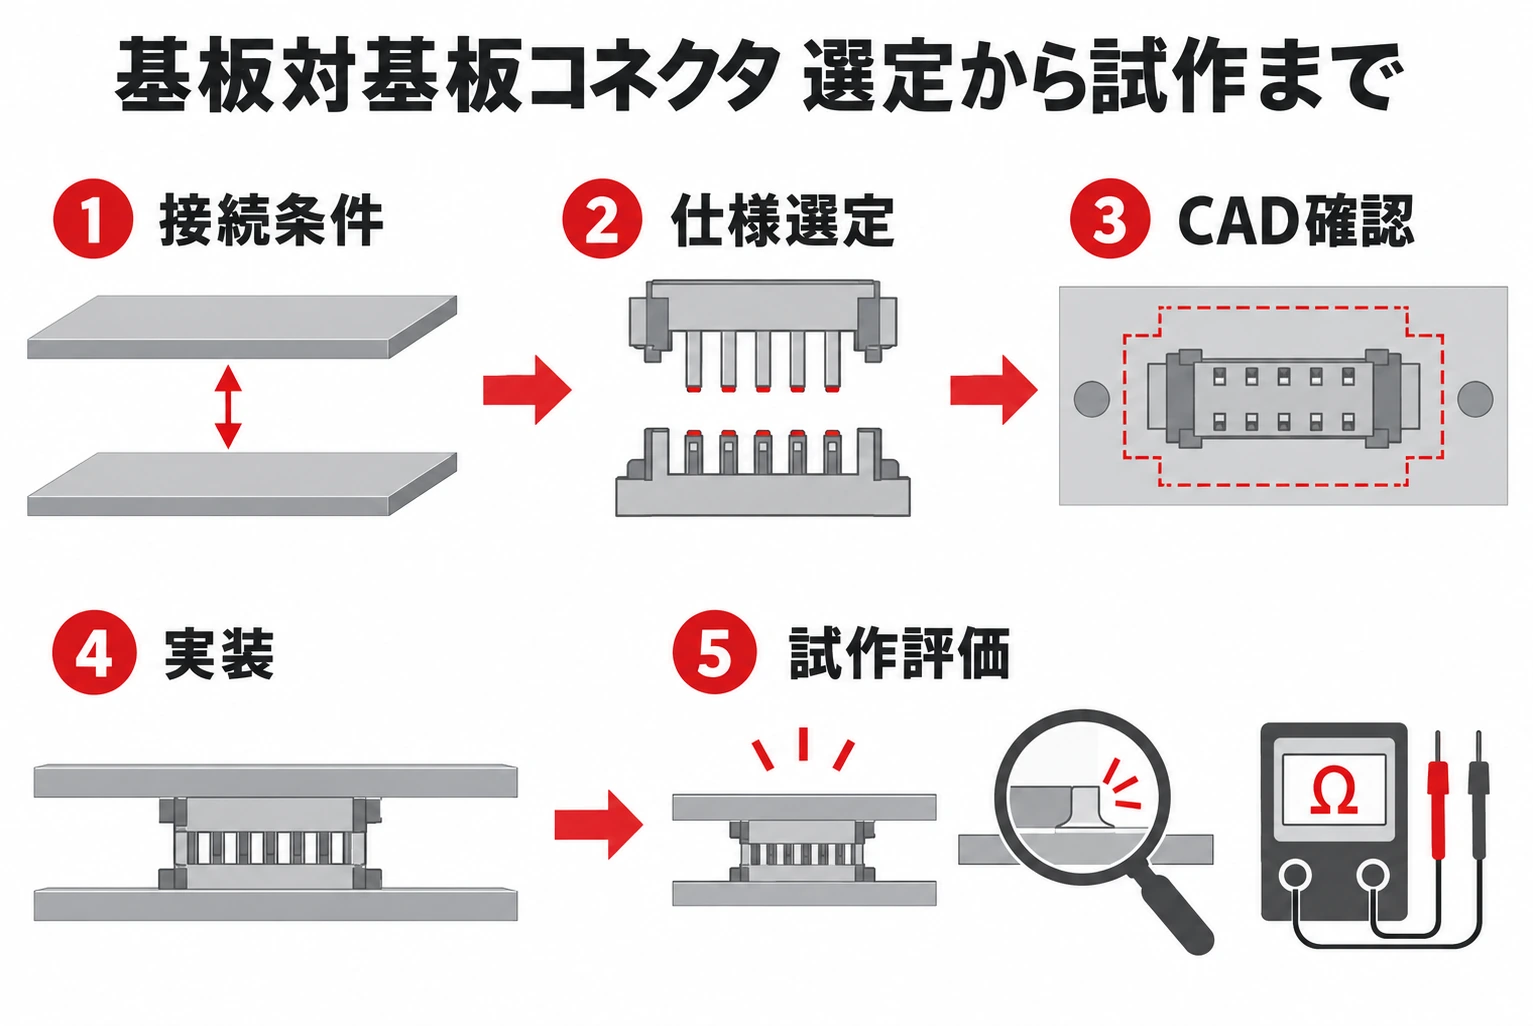
本記事では、基板対基板コネクタを採用する前提で、接続条件の整理から部品選定、基板設計、実装、試作確認までを順にまとめます。基板対基板とFPCを介した接続方式の違いから検討する場合は、「基板対基板コネクタと基板対FPCコネクタの違い」をご覧ください。
重要ポイント選定は「端子数が合うか」で終わりません。電気仕様、嵌合寸法、基板レイアウト、実装条件、試作後の検査を一続きで確認することで、型式選定後の設計変更や組み立て時の手戻りを減らしやすくなります。
最初に接続条件と2枚の基板構成を決める
まず、接続する2枚の基板の役割と、機器内での相対位置を整理します。主基板とセンサーモジュールを積層するのか、制御基板と通信モジュールを並列に接続するのかによって、必要な接続方向、板間距離、取り付け姿勢が異なります。水平・垂直・平行スタックなど、構造を簡単な断面図や3D配置で共有すると、部品選定時の前提が明確になります。
次に、接続を固定したままにするか、保守時に分離するか、組み立て時に何回程度嵌合するかを決めます。頻繁に取り外す構造では、アクセス空間や嵌合・解除の作業性が重要になります。最初に接続条件を定義する考え方は、「IoT機器の基板用コネクタ選定基準」でも整理しています。
選定1|電源・信号の条件に合う端子構成を選ぶ
各端子の役割を、電源、GND、低速制御、高速信号などに分けて一覧化します。電源端子では通常時の電流だけでなく、起動時や無線送信時など負荷が変わる条件も確認します。定格電流は部品仕様に定められた条件に基づく値なので、実機の周囲温度、端子の同時通電数、基板上の放熱状態と照らして判断します。
高速信号やクロックを通す場合は、信号速度、差動対の構成、GND端子の配置、リターン経路、コネクタ周辺の配線を合わせて確認します。端子数を満たしていても、信号端子とGND端子の割り当てが回路要件に合わなければ、想定した伝送条件を満たせないことがあります。コネクタだけでなく、両側の基板配線を含めて接続経路を評価してください。
選定2|ピッチ・極数・スタックハイトを照合する
必要な極数、端子ピッチ、コネクタの外形、嵌合後の高さを仕様図で確認します。スタックハイトはコネクタの組み合わせによって決まるため、相手側部品との適合、基板間に配置する部品の高さ、筐体内のクリアランスも同時に見ます。図面上の寸法だけでなく、推奨する相手側型式や嵌合方向も照合してください。
小型化を目的にピッチを細かくすると、基板面積を抑えられる場合がある一方、位置合わせや実装、検査に必要な条件も変わります。部品の許容位置ずれや嵌合範囲を一般化せず、採用候補の寸法図・仕様書で確認することが必要です。複数のコネクタを同時に嵌合する構造では、基板間の位置ずれや平行度の影響が大きくなるため、ガイドや基板固定方法も検討します。
選定3|フットプリントと周辺レイアウトを確認する
CADライブラリに登録されたフットプリントは、部品の最新仕様図と照合します。端子番号、ランド寸法、固定脚、位置決めピン、シルク表示、禁止領域、銅箔の退避などを確認し、部品の向きと回路図上の端子割り当てが一致しているかもチェックします。過去のライブラリを流用する場合は、部品の版や推奨ランドパターンが変更されていないかを確認してください。
さらに、相手側コネクタを配置した状態で、筐体、ねじ、支柱、隣接部品、ケーブルの作業空間との干渉を確認します。基板対基板コネクタ周辺は嵌合のために上方や側方の空間が必要になる場合があります。3Dモデルを使い、嵌合後の基板間隔や部品同士の接触がないかを確認すると、二次元レイアウトでは見落としやすい高さ方向の問題を発見しやすくなります。
実装方法と製造条件を部品に合わせる
候補部品がSMT、スルーホール、圧入など、どの方法で基板へ取り付ける設計かを確認します。SMT部品ではランドとメタルマスク、部品の向き、吸着・搭載方法、リフロー条件が実装性に関わります。固定脚や位置決め部がある場合は、信号端子とは別に、機械的な保持と基板側の設計を確認します。
試作で手作業による実装や修正を行う場合でも、量産を想定するなら自動搭載や検査時に必要な空間・基準も確認します。手作業で接続できたことは、量産工程で安定して実装できることをそのまま示しません。部品供給、基板設計、実装工程の前提をそろえ、特殊な取り扱い条件があれば製造資料に明記します。
試作で嵌合・固定・電気接続を個別に確認する
試作基板では、まずコネクタの向き、ガイド、キー、嵌合の深さを確認します。2枚の基板を合わせるときに過度な力をかけず、嵌合後の高さ、平行度、位置ずれ、筐体や周辺部品との干渉を確認します。目視できない位置に接続部がある場合は、組み立て順序や確認手段を事前に決めておく必要があります。
次に、実装状態と電気接続を別々に確認します。外観では、端子の浮き、ずれ、ブリッジ、固定脚の状態などを確認し、必要に応じて基板構造や検査対象に合った方法を選びます。電気的には、対象回路に応じて導通、電源電圧、負荷時の電圧降下、通信動作などを確認します。嵌合できたことだけで、はんだ接合や使用中の安定性まで確認できたとは限りません。
確認で見つかった問題は、コネクタ型式、フットプリントの版、基板Rev、実装条件、組み立て手順と結び付けて記録します。問題の原因を部品・CAD・基板配置・実装・筐体のどこへ戻すかを明確にすると、次の試作で同じ不具合を繰り返しにくくなります。
基板対基板コネクタの選定・実装チェックリスト
| 段階 | 確認内容 | 記録する情報 |
|---|---|---|
| 要求定義 | 接続方向、基板間距離、必要端子数、電源・信号の区分 | 回路図、構成図、機器内の配置 |
| 部品選定 | 定格、相手側型式、ピッチ、極数、スタックハイト | 仕様書の版、選定理由、未確認条件 |
| 基板設計 | 端子番号、ランド、固定脚、位置決め、禁止領域 | フットプリント版、基板Rev、3D干渉確認 |
| 実装準備 | 取付方式、部品方向、ランド・メタルマスク、搭載性 | 実装条件、作業上の注意、検査範囲 |
| 試作確認 | 嵌合、基板間隔、外観、導通、負荷・通信動作 | 評価条件、結果、問題と設計への戻し先 |
| 設計引き継ぎ | 採用部品、代替候補、変更時の再確認項目 | BOM、製造データ、承認済みの版 |
表示・識別と製造データをそろえる
コネクタの端子番号、極性、嵌合方向を、回路図、フットプリント、実装図で一致させます。組み立て時に向きの判別が必要な部品では、基板上の表示がコネクタや筐体に隠れないかも確認します。部品面・はんだ面の表示や1番ピンの示し方は、「小型IoT基板の極性・1番ピン表示設計」で解説しています。
基板をPCBgogoへ製造委託する際は、Gerberデータ、基板Rev、層構成、板厚、実装面に加え、コネクタのフットプリントや配置に関する特記事項を同じ設計版にそろえておくと、確認事項を共有しやすくなります。
まとめ
小型基板向けの基板対基板コネクタは、接続条件と2枚の基板構成を決めたうえで、電気仕様、嵌合寸法、フットプリント、周辺レイアウト、実装方法、試作検証の順に確認します。型式の定格や推奨条件は部品ごとに異なるため、仕様書と実際の基板・筐体構造を照合してください。
嵌合の確認、実装状態、電気動作を段階的に記録すると、問題が起きた際に設計・部品・工程のどこへ戻るべきか判断しやすくなります。設計条件と製造データを整理したうえで、基板製造の見積もりをご依頼ください。


